
QUÉ ES UN DRON SUBMARINO:
DIFERENCIAS ENTRE UUV AUV y ROV
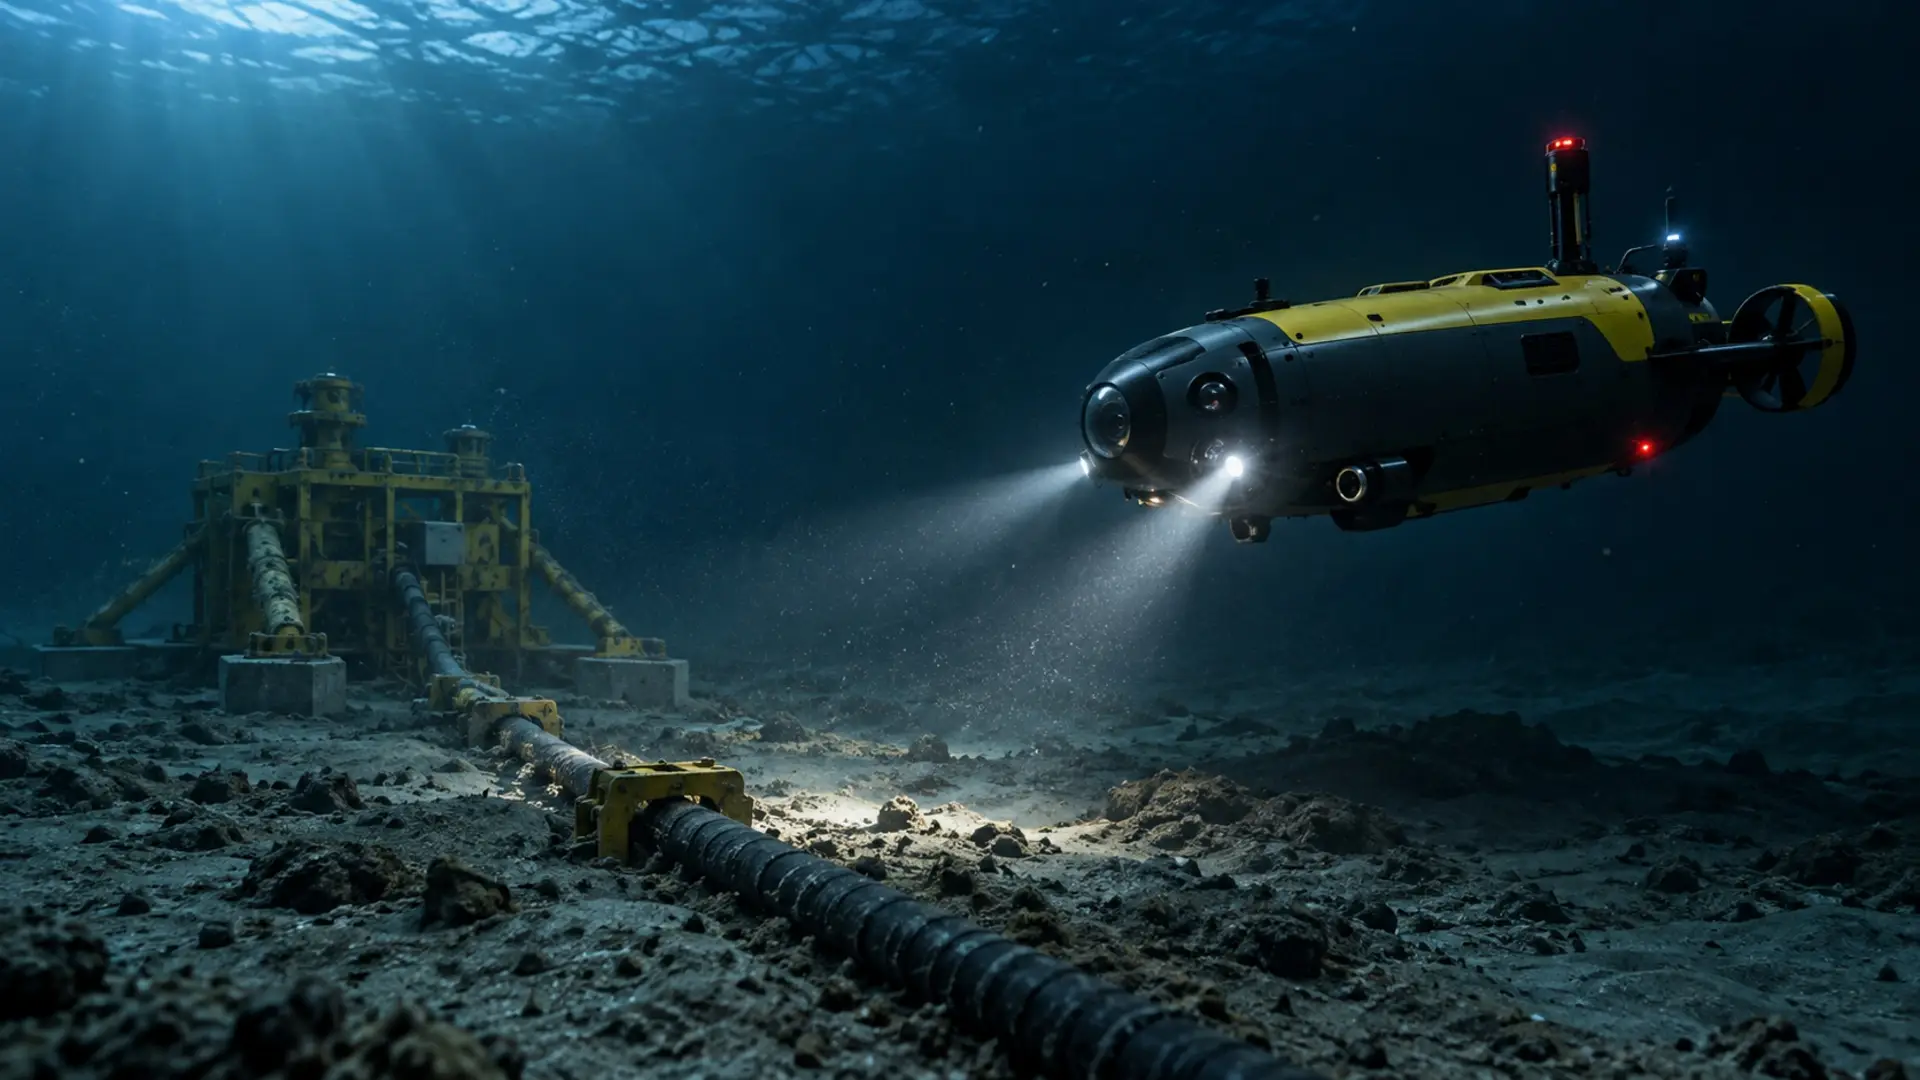
Los drones submarinos permiten observar, medir e intervenir bajo el agua sin llevar personas a bordo. Sin embargo, no todos funcionan del mismo modo: UUV es un término general, mientras que AUV y ROV describen formas distintas de control, comunicación y ejecución de la misión.
La robótica submarina se ha convertido en una herramienta habitual para estudiar el fondo marino, inspeccionar infraestructuras, localizar objetos, controlar variables ambientales y reducir la exposición humana en entornos peligrosos. Como ocurre con otros sistemas no tripulados, el valor operativo no depende solo del vehículo: también intervienen sus sensores, la navegación, el enlace de comunicaciones, la estación de control y el tratamiento posterior de los datos.
La expresión dron submarino resulta útil para el público general, pero en ámbitos técnicos se emplean siglas como UUV, AUV y ROV. Comprenderlas evita una confusión frecuente: autonomía no significa simplemente que el vehículo no tenga tripulación, y control remoto no implica que la plataforma sea menos avanzada. Cada arquitectura responde a una necesidad diferente.
Qué es un dron submarino
Un dron submarino es un vehículo robótico diseñado para operar bajo el agua sin una persona en su interior. Puede estar pilotado desde la superficie, ejecutar una ruta programada o combinar supervisión humana y funciones autónomas. Según la misión, puede incorporar cámaras, iluminación, sonar, sensores oceanográficos, sistemas de posicionamiento acústico o brazos manipuladores.
El término más amplio es UUV, siglas de Uncrewed Underwater Vehicle o vehículo submarino no tripulado. En el uso técnico más extendido, UUV funciona como una categoría que engloba distintas configuraciones, entre ellas los AUV autónomos y los ROV operados remotamente. Conviene añadir un matiz: no existe una taxonomía universal. Algunas organizaciones separan los ROV de la categoría UUV por razones operativas o de gestión del riesgo. Por eso, al comparar equipos es más útil describir cómo se controlan y cómo se comunican que quedarse únicamente con la sigla.
UUV AUV y ROV Qué significa cada término
UUV – La categoría general
UUV identifica, de forma general, a los vehículos que trabajan bajo el agua sin tripulación a bordo. El concepto no define por sí solo el grado de autonomía, el tamaño ni la misión. Puede abarcar desde pequeños robots portátiles para inspecciones en puertos hasta plataformas de gran autonomía destinadas a cartografiar extensas áreas marinas.
AUV – Vehículo submarino autónomo
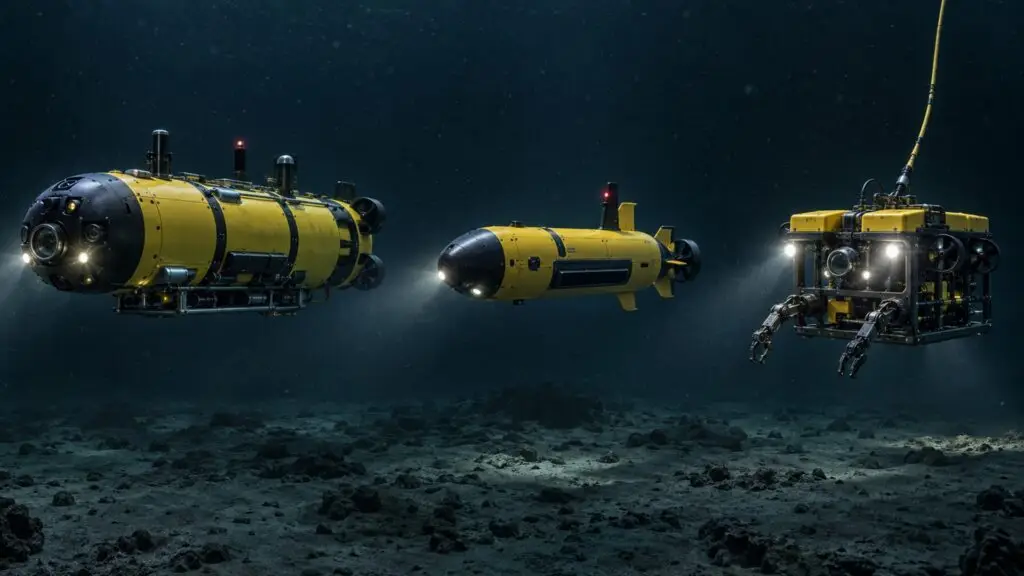
Un AUV, Autonomous Underwater Vehicle, opera normalmente sin cable físico con la superficie. Antes del lanzamiento se configura un plan de misión con rutas, profundidades, velocidades y tareas. Durante la inmersión, el sistema de control utiliza los sensores de navegación para seguir el recorrido y puede reaccionar ante determinadas condiciones, por ejemplo corrigiendo la trayectoria, evitando un obstáculo o modificando la toma de datos.
La autonomía real depende del diseño y del software. Un AUV sencillo puede limitarse a ejecutar puntos de paso preprogramados; otro más avanzado puede adaptar parte de su misión con información captada a bordo. En muchos casos, los datos de alta resolución se almacenan en el propio vehículo y se descargan tras su recuperación, aunque puede existir comunicación acústica de baja capacidad durante la misión.
ROV – Vehículo operado remotamente
Un ROV, Remotely Operated Vehicle, es controlado por uno o varios operadores desde la superficie. Habitualmente permanece unido a un barco, una plataforma o una instalación mediante un cable umbilical. Ese enlace permite transmitir órdenes y vídeo en tiempo real y, según la configuración, también suministrar energía.
El control directo y el ancho de banda del cable hacen que el ROV sea especialmente útil cuando se necesita observar con detalle, tomar decisiones inmediatas o interactuar físicamente con el entorno. Puede aproximarse a una estructura, inspeccionar una soldadura, accionar una herramienta, recoger una muestra o recuperar un objeto. Su principal limitación es precisamente el umbilical, que condiciona el alcance y puede engancharse o verse afectado por corrientes y obstáculos.
Comparativa entre UUV AUV y ROV
La siguiente tabla resume las diferencias operativas. UUV aparece como categoría general; AUV y ROV representan dos arquitecturas habituales dentro del ecosistema submarino.
| Criterio | UUV | AUV | ROV |
|---|---|---|---|
|
QUÉ DEFINE |
Categoría general de vehículo submarino no tripulado |
Operación sin cable y ejecución autónoma de la misión |
Control humano desde superficie mediante umbilical |
|
CONTROL |
Depende de la configuración |
Plan de misión y control a bordo con distintos niveles de autonomía |
Pilotaje remoto continuo o supervisado |
|
COMUNICACIÓN |
Variable |
Acústica de baja capacidad o intercambio al salir a superficie |
Datos y vídeo en tiempo real a través del cable |
|
ENERGÍA |
Variable |
Normalmente baterías a bordo |
A bordo o suministrada desde superficie según el sistema |
|
PUNTO FUERTE |
Flexibilidad del concepto |
Cobertura de grandes áreas y campañas repetitivas |
Inspección detallada e intervención inmediata |
|
LIMITACIONES |
La sigla no explica por sí sola cómo opera |
Autonomía energética, navegación y comunicación limitada |
Alcance y maniobra condicionados por el umbilical |
|
MISIONES IDÓNEAS |
Dependen de su arquitectura y carga útil |
Cartografía, batimetría, vigilancia ambiental y búsqueda sistemática |
Inspección visual, mantenimiento, muestreo y recuperación |
Cómo navega y se comunica un dron submarino
El medio submarino plantea un problema que no existe de la misma forma en el aire o en tierra: las señales de radio y los sistemas GNSS no funcionan de manera útil a profundidad. Un AUV puede obtener una posición GNSS antes de sumergirse o al regresar a superficie, pero bajo el agua debe estimar su movimiento con otros recursos.
- Navegación inercial: calcula la posición a partir de acelerómetros y giróscopos, aunque el error se acumula con el tiempo.
- DVL o registro Doppler de velocidad: mide la velocidad respecto al fondo o a la masa de agua y ayuda a reducir la deriva de la navegación.
- Sensores de profundidad y altímetros: permiten mantener una cota o una distancia segura respecto al fondo.
- Posicionamiento acústico: sistemas como USBL o LBL estiman la posición usando señales sonoras entre el vehículo y uno o varios puntos de referencia.
- Percepción del entorno: sonar, cámaras y algoritmos de detección ayudan a reconocer obstáculos y ajustar la trayectoria.
La comunicación también cambia. Un ROV dispone de un enlace continuo y de alta capacidad mediante el umbilical. Un AUV suele trabajar con mayor independencia: puede intercambiar mensajes breves por módem acústico, usar comunicaciones ópticas a corta distancia o transmitir un volumen mayor de información cuando emerge. Esta diferencia explica por qué un AUV no ofrece siempre vídeo en directo, pese a ser capaz de recopilar grandes cantidades de datos.
Sensores y cargas útiles habituales
La utilidad del vehículo depende en gran medida de su carga útil. No existe un sensor universal: cada misión exige combinar resolución, alcance, consumo energético, profundidad de trabajo y capacidad de procesamiento. Entre los equipos más habituales se encuentran:
- Cámaras y focos para inspección visual, documentación arqueológica y observación biológica.
- Sonar de barrido lateral para obtener imágenes acústicas de amplias franjas del fondo y localizar objetos.
- Sonar multihaz para generar batimetrías y modelos tridimensionales del relieve submarino.
- Sonar de imagen para maniobrar con baja visibilidad y examinar estructuras cuando el agua está turbia.
- Sensores oceanográficos para medir conductividad, temperatura, profundidad, oxígeno disuelto, turbidez u otros parámetros de calidad del agua.
- Magnetómetros y otros sensores geofísicos para detectar anomalías o caracterizar el subsuelo.
- Brazos manipuladores, herramientas y sistemas de muestreo, más frecuentes en ROV destinados a intervención.
Principales aplicaciones de los drones submarinos
Cartografía e investigación científica
Los AUV pueden seguir líneas de navegación regulares para obtener mapas batimétricos, imágenes acústicas y mediciones oceanográficas. Esta repetibilidad resulta valiosa para estudiar hábitats, observar cambios en el fondo o comparar campañas realizadas en distintos momentos. También pueden documentar pecios y yacimientos sin mantener buzos durante largos periodos en profundidad.
Inspección de infraestructuras
Puertos, presas, cascos de buques, conducciones, cables y activos energéticos requieren revisiones periódicas. Un ROV permite observar una zona concreta y actuar sobre ella, mientras que un AUV resulta eficiente para recorrer corredores extensos y detectar anomalías que después pueden inspeccionarse con mayor detalle. La combinación de ambas plataformas puede reducir tiempos de parada y reservar la intervención humana para las tareas que realmente la necesitan.
Medio ambiente y calidad del agua
Equipados con sondas adecuadas, estos vehículos registran temperatura, salinidad, oxígeno, turbidez o presencia de determinados compuestos. Pueden crear perfiles a distintas profundidades, tomar muestras y repetir rutas para detectar tendencias. Los datos deben interpretarse dentro de un plan de muestreo: el vehículo amplía la cobertura, pero no sustituye la validación científica ni el análisis de laboratorio.
Seguridad defensa y protección de infraestructuras
En seguridad marítima y defensa, los UUV pueden apoyar reconocimiento, vigilancia de áreas portuarias, búsqueda de objetos, contramedidas de minas y evaluación de rutas. Su integración con plataformas de superficie y aéreas forma parte de la evolución hacia operaciones multidominio descrita también en el artículo sobre aplicaciones de drones en defensa. En estos escenarios importan tanto la plataforma como la protección de las comunicaciones, la calidad de los sensores, la interoperabilidad y la incorporación de los datos al sistema de mando y control.
Búsqueda recuperación y apoyo a emergencias
Tras un accidente marítimo, un ROV puede proporcionar vídeo en tiempo real y acercarse a restos u objetos sin exponer de inmediato a un equipo de buceo. Un AUV puede explorar de forma sistemática una zona extensa con sonar. La elección depende de la extensión del área, la profundidad, las corrientes, la visibilidad y la necesidad de intervenir físicamente.
Cómo elegir entre un AUV y un ROV
La decisión debe partir de la misión y no de la tecnología disponible. Conviene valorar, al menos, los siguientes criterios:
- Extensión y geometría del área que debe cubrirse.
- Necesidad de vídeo o datos en tiempo real.
- Grado de intervención física: observar, medir, muestrear, cortar, manipular o recuperar.
- Profundidad, corrientes, visibilidad, relieve y presencia de obstáculos.
- Precisión de navegación y resolución exigida a los sensores.
- Duración de la misión y energía disponible.
- Medios de lanzamiento, recuperación, soporte y personal especializado.
- Forma en que los datos se integrarán en la toma de decisiones.
En términos generales, un AUV encaja mejor en levantamientos extensos, repetitivos y planificados, mientras que un ROV resulta más adecuado cuando se necesita interacción humana continua, vídeo inmediato o manipulación. No son soluciones excluyentes. Una operación puede utilizar primero un AUV para localizar una anomalía y después un ROV para identificarla o intervenir.
Limitaciones y riesgos operativos
La ausencia de tripulación a bordo reduce la exposición humana, pero no elimina el riesgo. La presión aumenta con la profundidad; el agua salada favorece la corrosión; la turbidez limita las cámaras; las corrientes alteran la trayectoria y el fondo puede atrapar un cable o dificultar la recuperación. Además, una avería bajo el agua es mucho más difícil de diagnosticar y resolver.
En los AUV, la energía, la deriva de navegación y la falta de comunicación continua condicionan la misión. En los ROV, el umbilical, el buque de apoyo y la coordinación del equipo pueden concentrar buena parte de la complejidad. En ambos casos son esenciales la planificación, las comprobaciones previas, los procedimientos de aborto y recuperación, la redundancia y la gestión rigurosa de los datos.
Hacia vehículos submarinos más autónomos y conectados
La evolución tecnológica apunta a una mayor capacidad de procesamiento a bordo. La inteligencia artificial puede ayudar a clasificar imágenes, detectar anomalías y priorizar la recogida de datos durante la propia misión. También avanzan el acoplamiento automático a estaciones submarinas, la recarga sin recuperación, la cooperación entre varios vehículos y las arquitecturas híbridas que combinan autonomía con intervención remota.
El reto no consiste únicamente en aumentar la autonomía. Para que un dron submarino aporte valor operativo debe navegar con suficiente precisión, comunicar la información necesaria, integrarse con otros sistemas y producir datos fiables y utilizables. En este ámbito, la plataforma es solo una parte de una cadena más amplia de sensores, software, comunicaciones, soporte y decisión.
Preguntas frecuentes sobre drones submarinos
¿Todos los AUV son UUV?
En la clasificación técnica más habitual, sí: un AUV es un tipo de vehículo submarino no tripulado. No obstante, algunas organizaciones utilizan categorías propias y pueden separar UUV, ROV y planeadores submarinos por motivos operativos.
¿Un dron submarino puede usar GPS bajo el agua?
No de forma convencional. Las señales GNSS no penetran el agua con una profundidad útil. El vehículo puede fijar su posición en superficie y, durante la inmersión, combinar navegación inercial, DVL, sensores de profundidad y posicionamiento acústico.
¿Un AUV está totalmente aislado durante la misión?
No necesariamente. Puede recibir o enviar mensajes breves mediante comunicaciones acústicas y transmitir más información cuando sale a superficie. Aun así, su enlace suele tener mucha menos capacidad que el cable de un ROV.
¿Qué vehículo puede trabajar a mayor profundidad?
No depende de que sea AUV o ROV, sino del diseño, la resistencia a la presión, los sensores y el sistema de soporte. Existen plataformas de ambos tipos preparadas para grandes profundidades.
¿Los drones submarinos sustituyen a los buzos?
No de manera general. Reducen la exposición en tareas peligrosas o prolongadas y permiten hacer una primera evaluación, pero los buzos siguen siendo necesarios cuando la intervención exige capacidades humanas específicas. Lo habitual es que ambas opciones se complementen.
Conclusión
Un dron submarino es mucho más que una cámara capaz de sumergirse. Los UUV reúnen plataformas con formas de operación muy distintas. Los AUV destacan por ejecutar misiones sin cable y cubrir áreas extensas de manera sistemática; los ROV ofrecen control, vídeo e intervención en tiempo real gracias a su conexión con la superficie. Elegir bien exige relacionar arquitectura, sensores, navegación, comunicaciones y soporte con el objetivo concreto de la misión.