
CÓMO NAVEGAN LOS DRONES SIN GPS:
NAVEGACIÓN INERCIAL, VISIÓN ARTIFICAL Y ANTI-JAMMING
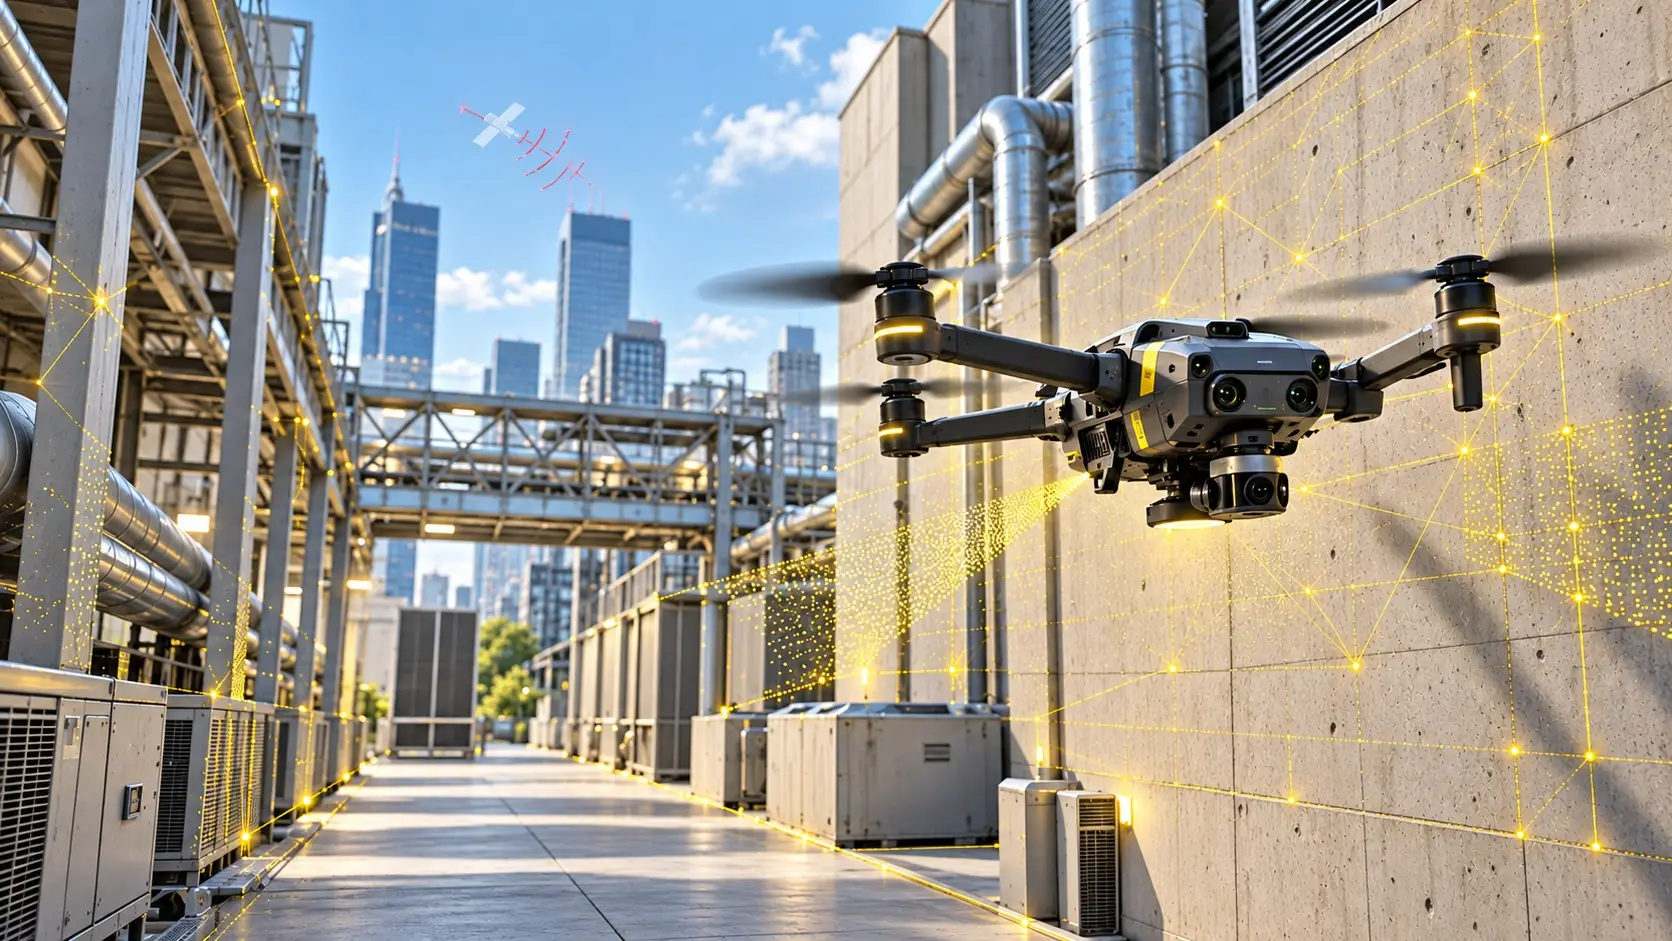
Un dron puede seguir volando cuando la señal de navegación por satélite se degrada o desaparece, pero no gracias a una única tecnología. La continuidad de la misión depende de combinar sensores inerciales, cámaras, altímetros y otras referencias, evaluar la fiabilidad de cada dato y disponer de un modo seguro de contingencia.
En el lenguaje cotidiano se habla de volar “sin GPS”, aunque el concepto técnico es más amplio. GPS es una de las constelaciones que forman los sistemas globales de navegación por satélite o GNSS, junto con Galileo, GLONASS o BeiDou. Un entorno GNSS degradado o denegado puede aparecer dentro de un edificio, entre edificios altos, bajo vegetación densa, en túneles o cerca de fuentes de interferencia. También puede deberse a una acción deliberada.
Como sucede en cualquier sistema no tripulado, la aeronave es solo una parte del conjunto. La navegación depende de los sensores, el ordenador de a bordo, el software de estimación, los enlaces y los procedimientos previstos para actuar cuando una fuente de posición deja de ser fiable.
Perder la señal no es lo mismo que sufrir jamming o spoofing
La falta de cobertura puede ser accidental: obstáculos, geometría desfavorable de los satélites, multitrayecto o problemas del receptor reducen la calidad de la solución. El jamming, en cambio, introduce energía de radiofrecuencia para impedir o degradar la recepción de las señales GNSS. El spoofing es distinto: transmite señales falsas plausibles para que el receptor calcule una posición, una velocidad o una hora incorrectas.
Esta diferencia es importante. Una pérdida clara de señal suele ser detectable; una posición falsa puede parecer válida y propagarse a otros sistemas. Por eso la navegación resiliente no consiste únicamente en mantener satélites visibles, sino en comprobar si la información recibida es coherente con el movimiento real del dron y con el resto de los sensores.
Navegación inercial: continuidad inmediata, pero con deriva
La unidad de medida inercial o IMU integra acelerómetros y giróscopos que miden aceleraciones y velocidades angulares. Con esos datos, el sistema de navegación inercial o INS estima actitud, velocidad y desplazamiento sin depender de una señal externa. Es una fuente rápida, discreta y disponible desde el despegue, por lo que sostiene el control del vuelo durante una interrupción del GNSS.
Su limitación es la deriva: pequeños errores de medida, vibraciones o sesgos se acumulan al integrar los datos. Una IMU puede mantener estable el vehículo y aportar continuidad durante un tiempo, pero no conserva por sí sola una posición absoluta precisa de forma indefinida. Cuanto mayor sea la duración de la misión y más exigente la precisión, mayor será la necesidad de corregirla con referencias independientes.
Visión artificial: estimar el movimiento a partir del entorno
Las cámaras pueden actuar como sensores de navegación. El flujo óptico mide el desplazamiento aparente de la imagen; la odometría visual estima el movimiento entre fotogramas; y la odometría visual-inercial o VIO combina esas observaciones con la IMU. Mediante SLAM —localización y mapeado simultáneos— el dron puede construir un mapa del entorno y localizarse dentro de él mientras avanza.
Estas técnicas permiten estabilizarse, evitar obstáculos y recorrer espacios interiores o zonas sin cobertura satelital. Sin embargo, también tienen límites: necesitan iluminación o sensores adecuados, superficies con suficientes rasgos y capacidad de cálculo a bordo. La oscuridad, el humo, la niebla, los reflejos, las texturas repetitivas o los objetos en movimiento pueden reducir su fiabilidad.
Más sensores y fusión de datos
La solución práctica suele ser multisensor. Un altímetro barométrico aporta altura relativa; un LiDAR o una cámara de profundidad mide distancias y ayuda a construir geometría; un radar puede mantener prestaciones donde la visión pierde contraste; y un magnetómetro ofrece una referencia de rumbo, aunque es sensible a perturbaciones locales. En algunos escenarios también se emplean balizas de radio, ultrawideband, mapas previos o navegación relativa al terreno.
El ordenador de vuelo combina estas fuentes mediante algoritmos de estimación —por ejemplo, filtros de Kalman— y asigna más peso a las que resultan coherentes en cada momento. La clave no es acumular sensores, sino diversificar principios de medida, conocer sus errores y vigilar la integridad de la solución. Si dos fuentes comparten la misma vulnerabilidad, su redundancia puede ser solo aparente.
¿Qué aporta realmente una arquitectura anti-jamming?
Anti-jamming no significa inmunidad. Describe un conjunto de medidas que aumenta la resistencia frente a interferencias y facilita una transición controlada cuando el GNSS deja de ser utilizable. Según el tamaño, el coste y la misión del UAS, puede incluir receptores multiconstelación y multifrecuencia, antenas con rechazo direccional, filtrado de radiofrecuencia, detección de anomalías y fuentes alternativas de posicionamiento, navegación y tiempo o PNT.
La protección frente al spoofing exige además controles de coherencia: comparar la posición GNSS con la trayectoria estimada por la IMU y la visión, vigilar saltos imposibles de velocidad o de tiempo y rechazar datos sospechosos. La respuesta puede ser continuar con precisión limitada, mantener posición, regresar por una ruta validada o aterrizar en un punto seguro. La elección debe definirse antes del vuelo y depende del riesgo operacional.
Cinco principios para una navegación resiliente
- Diversidad de sensores. Combinar mediciones con errores y vulnerabilidades diferentes.
- Monitorización de integridad. No solo calcular una posición, sino estimar cuánto se puede confiar en ella.
- Degradación controlada. Mantener funciones esenciales y reducir prestaciones cuando baja la confianza.
- Modo seguro. Definir de antemano qué hará el dron si no puede completar la misión con seguridad.
- Ensayo realista. Validar el sistema en interiores, cañones urbanos y escenarios de interferencia autorizados, no únicamente con buena cobertura GNSS.
Aplicaciones en industria, emergencias y defensa
La navegación sin GNSS es especialmente útil en almacenes, túneles, minas, plantas industriales, interiores de buques e inspecciones próximas a grandes estructuras. En búsqueda y rescate puede facilitar el acceso a edificios o áreas donde la cobertura es irregular. Aun así, disponer de esta capacidad no elimina la necesidad de evaluar iluminación, polvo, geometría, comunicaciones, autonomía energética y rutas de escape.
En defensa, la resiliencia PNT es crítica para operar en entornos electromagnéticos disputados. Las aplicaciones de drones en defensa requieren integrar navegación, comunicaciones, carga útil y doctrina de empleo. Además, conviene distinguir entre proteger un UAS frente a interferencias y emplear un sistema C-UAS para detectar o responder ante drones: son capacidades relacionadas por el entorno electromagnético, pero persiguen objetivos diferentes.
El futuro: navegación basada en confianza
La evolución apunta hacia receptores más robustos, procesamiento de visión en el borde, sensores de menor consumo y arquitecturas que comparan continuamente varias fuentes. La inteligencia artificial puede mejorar la detección de anomalías o el reconocimiento del terreno, pero no sustituye la validación, la redundancia ni los límites operacionales.
Por tanto, la pregunta ya no es simplemente si un dron puede volar sin GPS. La cuestión relevante es durante cuánto tiempo, con qué precisión, en qué entorno y con qué nivel de seguridad puede mantener su misión. La respuesta depende de una arquitectura completa: navegación inercial para la continuidad, visión y otros sensores para corregir la deriva, medidas anti-jamming y anti-spoofing para proteger la información, y un plan de contingencia cuando la confianza cae por debajo de lo aceptable.
Preguntas frecuentes
Sí. Puede estabilizarse y navegar con sensores inerciales, visión, LiDAR, radar u otras referencias. La autonomía y la precisión dependerán del equipo, el entorno y el tiempo transcurrido sin una referencia absoluta fiable.
No. El anti-jamming busca resistir o mitigar el bloqueo de la señal; el anti-spoofing intenta detectar y rechazar señales falsas. Una solución robusta debe contemplar ambos riesgos y prever el comportamiento del dron si no puede confiar en el GNSS.
No en todos los escenarios. Es una referencia muy valiosa, pero su rendimiento depende de la luz, la textura, la meteorología, el movimiento de la escena y la capacidad de proceso. Por eso normalmente se integra con la IMU y otros sensores.