
CÓMO SE DETECTAN LOS DRONES:
RADAR, RADIOFRECUENCIA, CÁMARAS Y SENSORES ACÚSTICOS
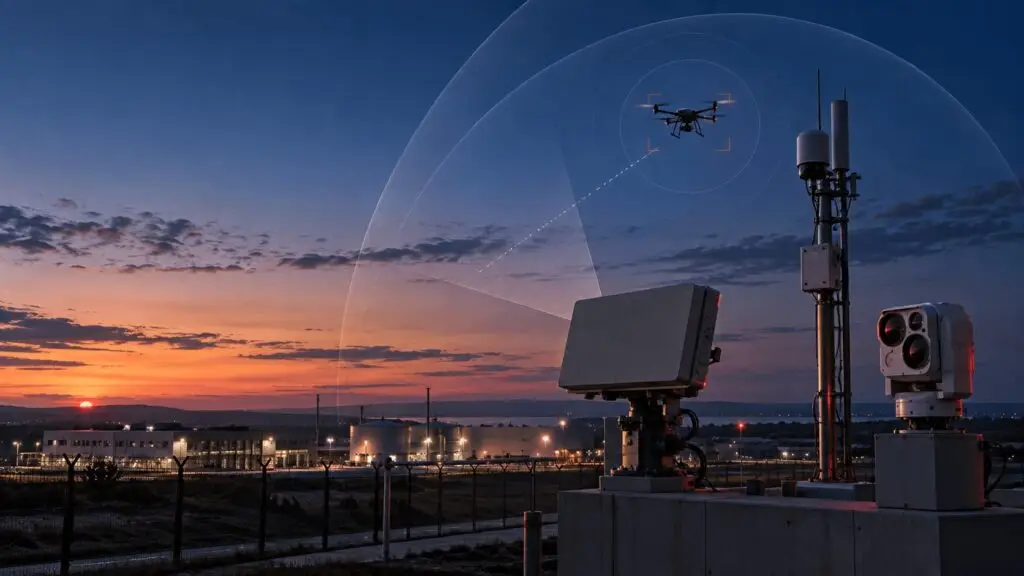
Detectar un dron no consiste únicamente en observar un objeto en el cielo. Un sistema eficaz debe descubrirlo, localizarlo, seguir su trayectoria y aportar datos suficientes para clasificarlo e identificarlo. Para lograrlo se combinan tecnologías cooperativas y no cooperativas, cada una con ventajas y limitaciones distintas.
Detectar no es lo mismo que identificar
En el ámbito UAS conviene distinguir varias funciones. La detección confirma que existe un objeto o una emisión de interés; la localización estima dónde se encuentra; el seguimiento mantiene una trayectoria a lo largo del tiempo; la clasificación determina si se trata probablemente de un dron, un ave u otro objeto; y la identificación intenta asociarlo con un modelo, un número de identificación, una operación autorizada o un operador.
Esta diferencia es esencial. Un radar puede generar una pista muy precisa sin saber quién opera la aeronave, mientras que un receptor de identificación remota puede aportar datos de identidad y posición, pero solo si el UAS transmite correctamente esa información. Por eso, en entornos sensibles, la respuesta no suele depender de un único sensor.
También existen dos grandes enfoques. Los medios cooperativos reciben información emitida deliberadamente por el propio UAS, como la identificación remota. Los medios no cooperativos buscan indicios físicos o electromagnéticos aunque la aeronave no colabore: su eco radar, sus comunicaciones, su imagen o el sonido de sus rotores.
Radar: localizar y seguir objetivos pequeños
El radar es un sensor activo: emite energía electromagnética y analiza la señal reflejada por los objetos. A partir del tiempo de retorno, el ángulo y el desplazamiento de frecuencia puede estimar distancia, dirección, altura y velocidad, y mantener una pista incluso cuando el dron no utiliza un enlace de radio detectable.
Los radares dedicados a objetivos pequeños, lentos y de baja altura pueden utilizar arquitecturas como FMCW (onda continua modulada en frecuencia), radar pulsado Doppler o antenas de barrido electrónico. Su dificultad está en separar una aeronave de reducida sección radar de aves, vehículos, edificios, vegetación o reflexiones del terreno. La sección radar o RCS no es un componente añadido al equipo, sino una medida de cuánto refleja el objetivo hacia el radar; en drones pequeños puede ser muy reducida y variar con el material, la geometría y el ángulo de observación.
La firma micro-Doppler de las hélices
Además del desplazamiento Doppler producido por el movimiento general del dron, las palas generan modulaciones de menor escala conocidas como firmas micro-Doppler. Como cada rotor gira de forma continua, el eco contiene patrones periódicos asociados a la velocidad de giro, el número de rotores y su configuración. El procesamiento de señal y los algoritmos de clasificación pueden utilizar esos patrones para diferenciar un multirrotor de un ave, cuyo aleteo presenta otra dinámica.
No obstante, micro-Doppler no equivale a una identificación infalible. La calidad depende de la distancia, la orientación del objetivo, la resolución del radar, el entorno y el tiempo disponible para observar la señal. El resultado debe expresarse como una clasificación con un determinado nivel de confianza y, cuando sea posible, confirmarse con otros sensores.
Radiofrecuencia: escuchar el enlace entre dron y piloto
Los sensores de radiofrecuencia (RF) son pasivos: no iluminan el objetivo, sino que monitorizan el espectro para detectar transmisiones asociadas al enlace de mando y control, la telemetría o el vídeo. Muchas plataformas comerciales utilizan bandas de uso común, entre ellas 2,4 y 5,8 GHz, aunque un sistema profesional debe vigilar un espectro más amplio y adaptarse a diferentes protocolos.
Mediante análisis espectral, reconocimiento de protocolos y técnicas de radiogoniometría, una red de receptores puede estimar la dirección o la posición de la aeronave y, en determinados casos, la ubicación del mando o del piloto. Algunas soluciones reconocen familias o modelos por las características de su señal. Al tratarse de detección pasiva, resulta discreta y no añade emisiones al entorno.
Su principal limitación aparece cuando el dron vuela de forma autónoma, no mantiene un enlace activo o emplea señales desconocidas, de baja potencia, cifradas o con salto de frecuencia. En áreas urbanas, la elevada ocupación del espectro también puede complicar la discriminación. Por ello, la ausencia de una señal RF no demuestra que el espacio aéreo esté libre de drones.
Identificación remota: una fuente cooperativa de información
La identificación remota o Remote ID funciona como una matrícula electrónica. Los UAS sujetos a este requisito pueden difundir localmente, de forma periódica, datos de identificación y vuelo mediante tecnologías inalámbricas como Wi-Fi o Bluetooth, de acuerdo con el marco técnico y normativo aplicable. Según la configuración y la regulación, la información puede incluir el identificador del operador o de la aeronave, posición, altura, trayectoria, velocidad y datos relacionados con el punto de despegue o la estación de control.
Es una herramienta valiosa para distinguir operaciones cooperativas y facilitar la supervisión, pero no sustituye a un sistema de detección. El receptor necesita estar dentro del alcance de la emisión y la información puede no estar disponible en aeronaves exentas, antiguas, modificadas, averiadas o deliberadamente no cooperativas. Además, recibir una trama válida no basta por sí solo: debe contrastarse con autorizaciones, restricciones del espacio aéreo y otras pistas disponibles.
Cámaras electro-ópticas e infrarrojas: confirmar visualmente
Las cámaras electro-ópticas (EO) captan el espectro visible y permiten observar la silueta, configuración, carga o comportamiento del objetivo. Las cámaras infrarrojas (IR) detectan diferencias térmicas y pueden operar de noche, aunque su rendimiento depende de la sensibilidad del sensor, el contraste térmico y las condiciones atmosféricas. Estas tecnologías guardan relación con los distintos sensores y cargas útiles empleados en drones, pero en un sistema de vigilancia se instalan en tierra, vehículos, edificios u otras plataformas para observar el espacio aéreo.
EO/IR ofrece la evidencia más intuitiva para un operador humano y puede ayudar a reconocer rasgos del aparato. Sin embargo, una cámara posee un campo de visión limitado y necesita una línea de visión suficientemente limpia. Niebla, lluvia, contraluz, obstáculos, fondos complejos o una distancia excesiva reducen su eficacia. Por eso suele recibir la indicación inicial de un radar o un sensor RF, orientarse hacia la pista y asumir después la confirmación y el seguimiento fino.
Sensores acústicos: reconocer la huella sonora
Los sistemas acústicos emplean micrófonos individuales o matrices de micrófonos para captar el ruido de motores y hélices. El análisis de frecuencias, armónicos y patrones temporales permite comparar la señal con bibliotecas de firmas y estimar la dirección de llegada. Son sensores pasivos y pueden aportar cobertura complementaria en zonas donde la geometría dificulta la visión directa.
Su alcance suele ser inferior al del radar y está muy condicionado por el viento, el tráfico, la maquinaria, las multitudes y las reflexiones entre edificios. También pueden producirse confusiones con otros equipos rotativos. Por estas razones, la acústica funciona mejor como una capa adicional que como medio único de vigilancia.
Fusión multisensor: la clave está en combinar evidencias
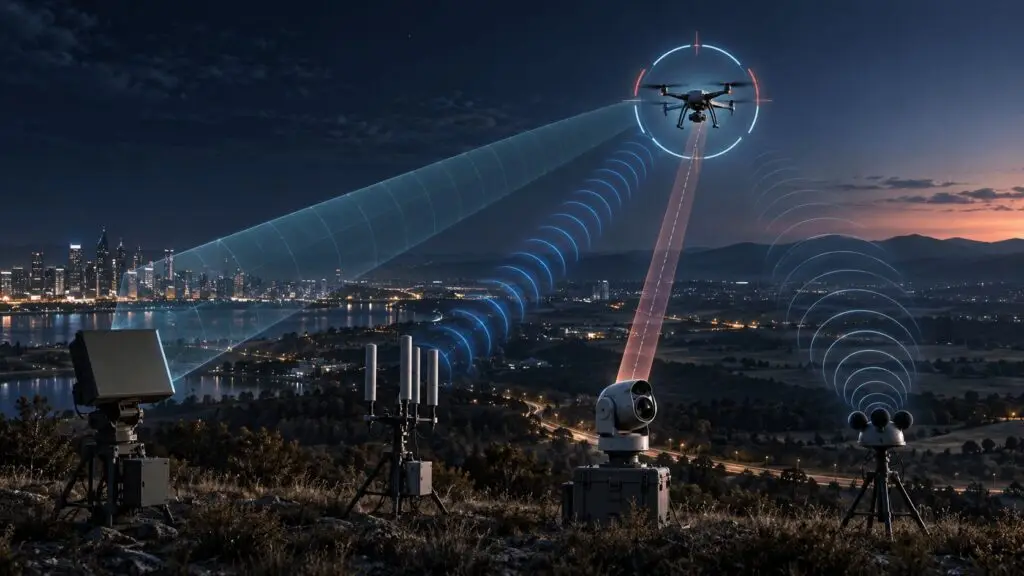
Ninguna tecnología ofrece por sí sola cobertura total. El radar detecta objetivos sin emisiones, pero puede necesitar ayuda para clasificarlos. La RF aporta información sobre enlaces y, a veces, sobre el operador, pero no ve un dron completamente autónomo. EO/IR confirma visualmente, aunque requiere orientación y condiciones favorables. La acústica cubre determinados huecos a corta distancia, pero sufre en ambientes ruidosos.
Una arquitectura multisensor correlaciona observaciones que coinciden en tiempo y espacio, asigna un nivel de confianza a cada pista y elimina duplicados. El software de mando y control presenta al operador una imagen aérea común, registra la secuencia del incidente y puede generar alertas según zonas, alturas, rumbo, velocidad o reglas previamente definidas. La inteligencia artificial y el aprendizaje automático ayudan a clasificar señales e imágenes, pero su rendimiento depende de los datos de entrenamiento, la calidad de los sensores y la supervisión humana.
El diseño debe adaptarse al escenario. Un aeropuerto exige cobertura extensa, baja tasa de falsas alarmas e integración con la seguridad operacional. En un entorno urbano cobran más peso la saturación radioeléctrica, los obstáculos y la privacidad. Una infraestructura crítica puede requerir vigilancia perimetral continua y redundancia, mientras que un despliegue táctico prioriza movilidad, rapidez y resistencia frente a interferencias.
De la detección a la respuesta C-UAS
La detección es la primera parte de una capacidad C-UAS o sistema contra aeronaves no tripuladas. Después deben evaluarse la autorización del vuelo, la trayectoria, el activo protegido y el nivel de amenaza. Detectar un dron no demuestra por sí mismo una intención hostil, del mismo modo que localizar al piloto no siempre es técnicamente posible.
La neutralización constituye una fase distinta y especialmente sensible. Interferir comunicaciones, asumir el control, capturar o derribar una aeronave puede afectar a terceros, a otros servicios radioeléctricos y a la seguridad del espacio aéreo, además de estar sujeto a competencias y autorizaciones específicas. Un buen sistema no automatiza una respuesta únicamente porque exista una pista: proporciona información fiable para que la autoridad competente tome una decisión proporcional, segura y trazable.
Detección desde tierra y Detect and Avoid a bordo
No debe confundirse la vigilancia C-UAS desde tierra con los sistemas Detect and Avoid (DAA) embarcados. DAA permite que una aeronave no tripulada detecte otros tráficos u obstáculos, evalúe el riesgo de conflicto y proponga o ejecute una maniobra de separación. Esta capacidad resulta especialmente relevante para operaciones complejas y para el desarrollo de drones autónomos apoyados por inteligencia artificial. Aunque ambas áreas pueden utilizar radar, cámaras y fusión de datos, persiguen objetivos operativos diferentes.
Conclusión
Detectar drones de forma fiable exige combinar física, comunicaciones y procesamiento de datos. Radar, RF, identificación remota, cámaras EO/IR y acústica observan aspectos distintos de una misma aeronave. La eficacia no depende únicamente del alcance anunciado por cada sensor, sino de su emplazamiento, la cobertura real, el entorno, la tasa de falsas alarmas, la capacidad de integración y los procedimientos de los operadores.
A medida que crecen el número y la diversidad de UAS, esta vigilancia en capas será cada vez más importante para proteger aeropuertos, instalaciones públicas, infraestructuras críticas, eventos y zonas de operaciones. El objetivo no es solo descubrir antes un objeto en vuelo, sino comprender qué es, cómo se comporta y qué respuesta resulta adecuada en cada contexto.